Qzone
 微博
 微信
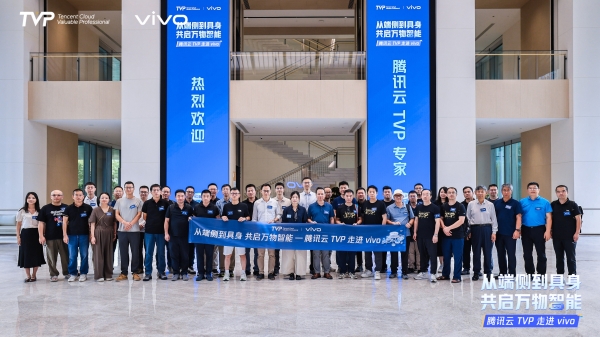
当大模型逐渐拉齐“脑力”,一个更关键的命题浮出水面:智能如何真正“进入”现实?从手机到汽车,从机械臂到人形机器人,硬件正在被赋予感知、决策与行动的能力——而这一切的背后,是从“端侧”到“具身”的技术跃迁。
10 月 18 日下午,一场关于具身智能与物理 AI 的深度对话,在 vivo 全球总部展开。由腾讯云 TVP 与 vivo 联合主办的「从端侧到具身,共启万物智能」腾讯云 TVP 走进 vivo 活动如期举行,来自多个领域的 TVP 专家与行业嘉宾齐聚东莞。从具身操作的技术变迁,到物理 AI 的产业机遇,再到规模化落地的工程化路径,嘉宾们围绕“具身智能如何从实验室走向千行百业”这一核心议题,展开了一场横跨技术、产业与组织的深度对话。
主持人开场
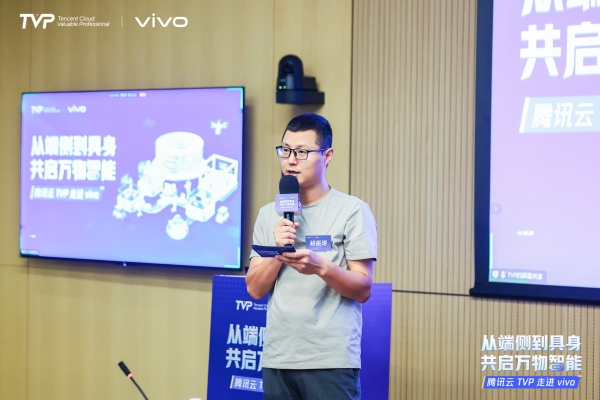
vivo 互联网研发总监、腾讯云 TVP 杨振涛
作为本次活动的主持人,vivo 互联网研发总监、腾讯云 TVP 杨振涛在开场中表示,vivo 不仅在手机这个“老本行”持续深耕,也在具身智能这条新路上不断探索——从成立机器人 Lab,到面向家庭场景的落地尝试,每一步都还在摸索和验证当中。他在 vivo 做互联网研发多年,见证了端侧 AI 从概念一步步走进用户的日常,也越来越相信:真正的智能,最终要从屏幕里走出来,走进物理世界、走进真实场景。他期待各位老师在这个下午多看、多聊,一起交流碰撞、互学互鉴。
主办方致辞
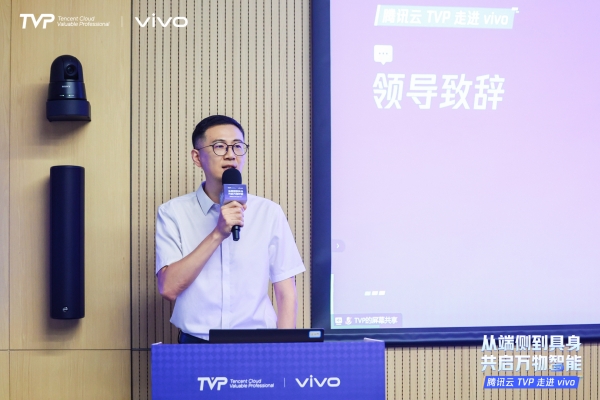
vivo 机器人 Lab 首席科学家、腾讯云 TVP 邵浩
vivo 机器人 Lab 首席科学家、腾讯云 TVP 邵浩在致辞中分享了 vivo 布局机器人的三个核心逻辑。
第一,将机器人作为一个面向 C 端用户的全新消费电子品类来思考。 随着人工智能与机器人技术的发展,家庭机器人有望成为继手机、汽车之后,消费电子领域值得长期探索的重要产品方向。第二,智能终端领域的积累为机器人研发提供了能力基础。 一部手机涉及上万个零部件,其背后是复杂的供应链协同、系统集成和工程化能力。这些积累能够为 vivo 探索更复杂的具身智能产品提供重要支撑,但机器人也需要在运动控制、灵巧操作和智能决策等方面建立新的能力。第三,贴近用户是 vivo 探索家庭机器人的重要优势。 vivo 长期服务于广泛的消费者,在用户需求洞察、产品定义和体验打磨方面积累了经验。如何将这些能力延伸到家庭场景,让机器人真正解决用户的实际问题,是 vivo 探索这一新产品品类的重要出发点。
关于产品形态,邵浩介绍,vivo 当前锚定双足、双臂与五指灵巧手的全尺寸人形机器人方向。这一选择基于第一性原理:从真实家庭任务出发,让产品形态服务于场景需求。 例如,从沙发上捡起衣物、放入洗衣机,再到取出、叠放并收纳进衣柜,完成这样的连续家务任务,不仅需要机器人具备跨空间移动能力,还需要灵巧操作和多步骤任务协同能力。现有轮式底盘或简单夹爪方案在兼顾这些需求时存在一定局限,这也是团队探索全尺寸人形机器人形态的重要原因。
在技术路径上,vivo 将采取软硬件协同、分阶段推进的方式:依托成熟可靠的硬件平台,通过遥操作逐步进入真实家庭场景,在实际任务中积累用户体验与高质量数据,并持续提升机器人的智能决策和自主执行能力,推动技术从可用走向好用。
邵浩强调,vivo 做机器人不是追逐短期风口,而是基于用户需求、技术规律和自身能力积累作出的长期选择。vivo 希望将智能终端时代形成的供应链协同、用户洞察和工程化能力,与具身智能领域的新技术相结合,探索真正能够走进家庭、服务用户的机器人产品。
从模仿到智能:具身操作的技术变迁及其问题思考
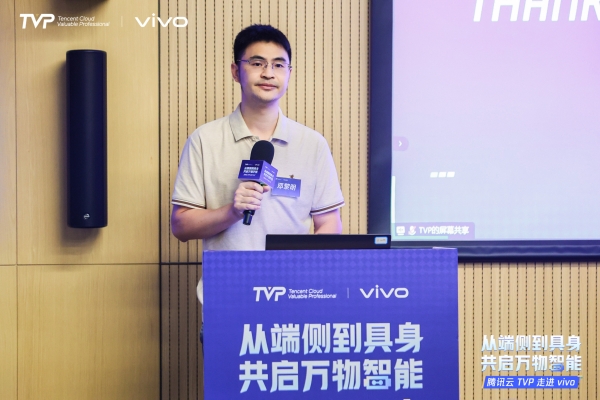
vivo 具身算法专家 邓黎明
vivo 具身算法专家 邓黎明带来了《从模仿到智能:具身操作的技术变迁及其问题思考》主题分享。他从团队的实践探索切入,回顾了从单任务模仿到通用操作模型的技术路径。Mobile ALOHA 项目(俗称“炒虾机器人”)走红后,团队尝试复现该项目,却发现“演示成功”与“稳定可用”之间仍有明显距离:物体位置、环境背景等条件稍有变化,任务成功率就可能下降。为缩小这一差距,团队先后探索了抓取姿态估计、人工规划、大模型编排及 VLA 等方案,在抓取泛化、连续操作、多任务组合和端到端学习上取得进展,也逐步认识到各条技术路线在扩展成本、误差累积和环境适应性上的局限。这些探索指向一个核心问题:如何让机器人不只在特定条件下完成演示,还能在多变的任务环境中稳定可靠地操作?
围绕这一问题,邓黎明梳理了行业标杆 Physical Intelligence 的 VLA(视觉—语言—动作模型)演进路线,指出其呈现出数据与算法相互推动的“双螺旋”特征。π₀ 展示了端到端模型完成多类操作任务的潜力,但面对训练中未见过的场景,泛化能力仍显不足;π₀.₅ 借助多来源、多类型的训练数据,提升了机器人在陌生家庭环境中的适应能力,但长程任务中的错误累积仍难以避免;π*₀.₆ 引入强化学习,让机器人从自主执行与人工纠错中学习,在提升任务吞吐量、降低失败率的同时,展示了长时间连续操作的能力;π₀.₇ 则结合图像、语言等上下文信息,进一步探索已有能力的组合应用、行动策略的调控,以及不同形态机器人之间的能力迁移。纵观这条路线,其演进重心始终不止于规模扩张:机器人从模仿动作出发,逐步学会适应环境、利用反馈改进策略,并根据不同条件选择行动方式。
对于以模仿学习为主的具身模型,邓黎明指出,单纯扩大规模将面临数据、目标与范式三重瓶颈:数据层面,同质数据的重复积累难以拓展能力的覆盖范围;目标层面,模仿学习关注动作“像不像”,而真实任务更关心结果“成没成”;范式层面,单向模仿缺少利用环境反馈进行判断、纠错和持续学习的闭环。因此,数据量、部署量和运行时长的增长,并不必然带来通用能力的提升。更值得关注的是,数据是否覆盖了新的场景、任务和失败情形,这些经验又能否转化为新的能力。
物理 AI 的实践与未来机遇
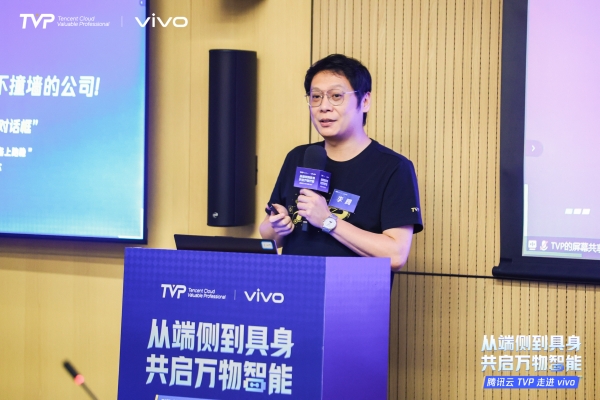
广和通集团 COO、腾讯云 TVP 李腾
广和通集团 COO、腾讯云 TVP 李腾带来了《物理 AI 的实践与未来机遇》的主题分享。他以广和通的实践为例,介绍了物理 AI 在庭院机器人、智能座舱、家庭陪伴机器人等场景的商业化落地。他指出,物理 AI 与数字世界 AI 的核心差异在于:它是一个包含多模态决策、执行、验证、反馈的完整系统,对执行后果验证的要求和失效带来的成本远远大于数字世界 AI。
关于终局,李腾提出了“计算连续体”的构想——一个智能无处不在运行的计算系统,类似 iPhone+iOS 把互联网装进口袋,物理 AI 的计算连续体加上 Agent OS,可能实现世界 AI 的行动系统。他认为,云边端协同是必然架构:设备端强调实时执行与轻量化推理,边缘端负责多机调度与低延时融合,云端承担世界模型训练与全局策略。
同时,他给出了商业落地的时间轴判断:极其封闭、结构化的场景(如割草机器人、仓储巡检)正在高速增长;半结构化场景(如机械臂、商服机器人)可能在 2-3 年迎来成熟;而真正进入家庭的人形机器人,可能要看 3-4 年以后。最后,他给创业者的建议是:范围越封闭、结构化越明确、交互程度越低,当下落地的商业有效性越高。
从实验室到规模化落地:腾讯云助力具身智能走进千行百业
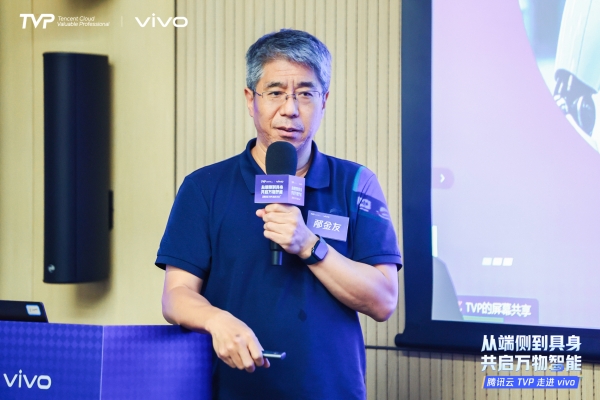
腾讯智能制造与消费电子行业首席专家 邴金友
腾讯智能制造与消费电子行业首席专家 邴金友带来了《从实验室到规模化落地:腾讯云助力具身智能走进千行百业》的主题分享。他指出,当前具身智能面临三座大山:
数据层面,语言模型已到万亿参数,但具身智能才到百亿,真机数据尤其稀缺;
模型层面,具身需要的维度又多又复杂,离 ChatGPT 时刻还有相当距离;
场景层面,通用与专业之间存在悖论——选择专业场景容易商业化,但什么都做则难度极大。
邴金友介绍了腾讯在具身智能领域的布局:2018 年成立 Robotics X 实验室,今年世界人工智能大会期间,腾讯云联合弗若斯特沙利文正式发布《全球具身智能技术创新与应用白皮书》,从算力到平台到生态提供全链路解决方案。核心产品包括 Tairos“钛螺丝”具身智能标注训练与场景应用平台、遥操作系统(已在智元落地约 1 万台机器人)、数采方案(有客户一周数据量达 3PB)、以及“一云多芯”的 AI Infra 能力。他还介绍了云侧算力背包、HAI 中间件等创新方案,帮助机器人企业屏蔽底层硬件差异,专注模型与应用。
在合作案例方面,腾讯已与智元、宇树、追觅、石头等多家企业展开合作,覆盖数据采集、模型训练、遥操作、算力等全环节。邴金友表示,如果照当前速度,3-5 年后具身智能有可能迎来“ChatGPT 时刻”——具身的底座模型(可能是世界模型+VLA)泛化能力到达类似GPT的水平,让大部分企业可以低成本快速定制,通过类似Agent的模式在很多场景中应用起来,就能快速适配各类工业和生活场景。
端上论道 · 观点碰撞
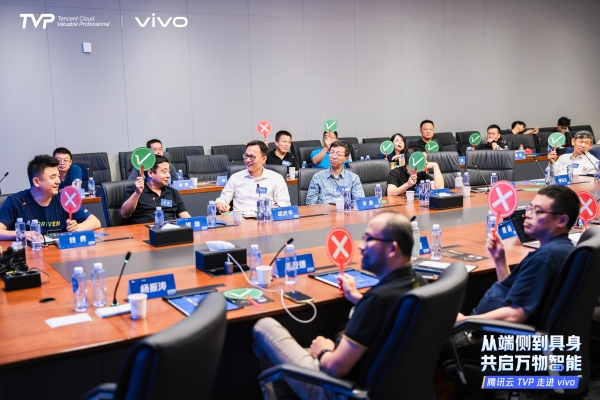
在观点碰撞环节,全场嘉宾围绕四组辩题展开热烈讨论,现场频频举牌、金句不断。
具身智能的第一入口,会从已有终端延伸还是由全新机器人本体开辟?
正方认为,手机、汽车等成熟终端拥有庞大用户基础和成熟算力底座,离用户最近,具身智能更可能从这些“现成入口”延伸而出——用户不需要重新学习一个新品类,智能能力可以无缝叠加到日常设备中;反方则从生物进化角度提出了不同的看法:新物种会替代老物种,真正的入口一定是“无处不在”的,不会局限于某一种现有形态。具身智能的本质是让机器具备类人的感知与行动能力,这可能需要一个全新的本体载体,而非依附于手机或汽车。
家庭机器人要真正打动用户,靠功能还是靠陪伴?
正方直言“如果连衣服都叠不好、碗都洗不干净,谈陪伴就缺乏根基”。功能价值是陪伴的前提,机器人首先要成为可靠的“家务帮手”,才能谈情感连接;反方则认为,功能价值短期内难以超越真人护工,情感陪伴才是更快落地的刚需。人愿意接纳一个机器人进入家庭,往往不是因为它能叠几件衣服,而是因为它“看起来友善、相处起来舒服”。机器人进入家庭的第一道门槛不是“能干多少活”,而是“让人愿意接纳”。
企业的 AI 能力建设应集中做深还是分散做广?
正反双方就平台底座与业务试错的优先级激烈交锋。正方强调,AI 能力建设需要集中资源打穿关键业务域,形成可复用的能力底座,避免各业务线重复造轮子;反方则认为业务场景千差万别,分散试错才能快速找到真正有价值的落地点,过度集中容易脱离一线需求。最终双方形成一个共识:需要找到关键业务域,集中团队做深,发挥领头羊作用,再逐步向其他场景辐射——既要有“打穿打透”的决心,也要保留“多点试错”的弹性。
AI 大幅提升个人生产力后,企业不同业务更应推行小团队作战还是大规模协同?
正方认为一个人加一堆 Agent 就能承担过去一个团队的产出,组织可以更轻、更快、更灵活;反方则认为系统复杂度上升后,真正的瓶颈在协作而非产能,大规模协同才能避免“各自为战”的碎片化。嘉宾们普遍认为,未来可能是“小团队带大量 Agent”的模式——先由小团队探索找到方向、验证价值,再大规模协同去执行、放大效果。组织形态不会非此即彼,而是在“小步快跑”与“协同作战”之间动态平衡。
结语
从具身机器人的操作跃迁,到物理 AI 的产业机遇,再到规模化落地的工程化路径,这场走进 vivo 的活动,让我们对“从端侧到具身”这一命题有了更立体、更深刻的理解。具身智能的落地,技术突破是基础,产业定力是关键——算法的“单点跃迁”打开空间,生态的“协同共进”决定速度。不追短期风口,只在真实场景中把能力扎下去、跑起来。
TVP,即腾讯云最具价值专家(Tencent Cloud Valuable Professional), 是腾讯云颁发给各领域顶级技术专家的一项荣誉认证,以感谢他们在各个行业和领域为推动云计算及相关技术的发展和落地所作出的贡献。TVP 致力打造与行业技术专家的交流平台,促进腾讯云与技术专家和用户之间的有效沟通,从而构建云计算技术生态,实现“用科技影响世界”的美好愿景。
延伸阅读:
TOM2026-10-27 16:1910-27 16:19



 点击下方菜单栏 “
 ” 选择 “分享”, 把好文章分享出去!
 为推荐给更多人
分享写下你的想法>